


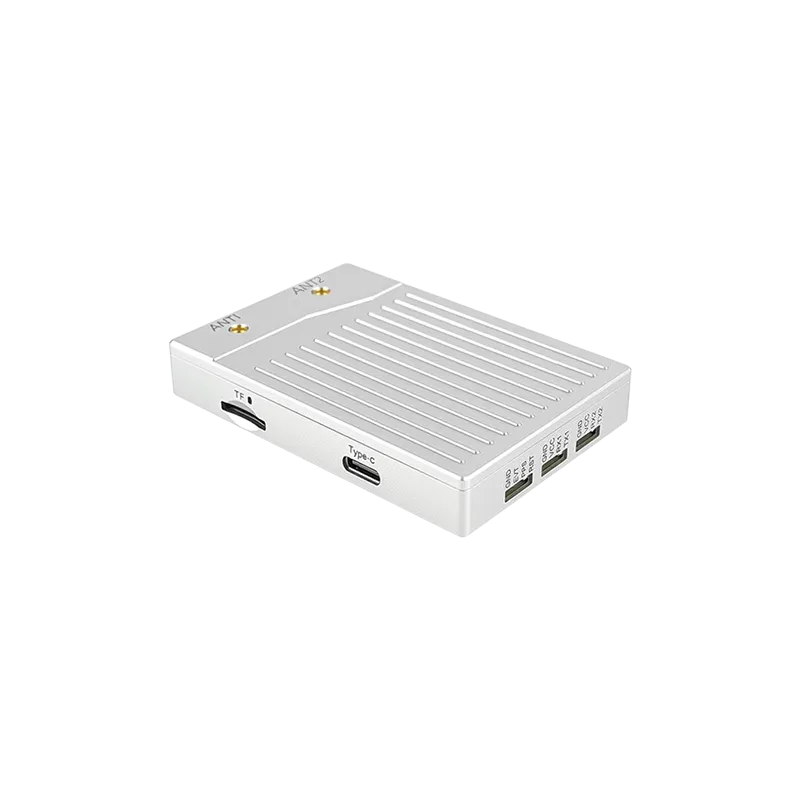
Подробное руководство по внедрению кинематических технологий в реальном времени для роботизированных систем следующего поколения.
Введение в высокоточную робототехнику
Современная автоматизация претерпевает радикальные изменения, вызванные спросом на точность навигации до дециметров. В центре этой революции лежит приёмник RTK GNSS для робототехники — специализированное аппаратное решение, выходящее за рамки традиционных глобальных систем позиционирования. Стандартные решения GNSS часто обеспечивают точность в пределах нескольких метров, что достаточно для смартфонов или обычной навигации автомобилей. Однако для автономной газонокосилки, робота для доставки или прецизионного сельскохозяйственного трактора ошибка даже в полметра может привести к катастрофическим отказам или значительной эксплуатационной неэффективности.
Используя технологию Real-Time Kinematic (RTK), робототехники могут достичь локализации на уровне сантиметров. Эта точность — не просто роскошь; Это фундаментальное требование для роботов, которые должны взаимодействовать со сложными условиями, следовать заранее определённым путям с точностью хирургического вмешательства и поддерживать протоколы безопасности в населенных районах. В этом руководстве мы рассмотрим сложные механики, стратегии внедрения и профессиональные решения, которые делают возможным высокоточное позиционирование для любой роботизированной платформы.
Механика технологии RTK GNSS
Кинематическая технология в реальном времени работает за счёт анализа фазы несущей волны спутникового сигнала, а не только содержания информации сигнала. Для достижения этого приёмник RTK GNSS для робототехники требует двух основных компонентов: базовой станции и ровера. Базовая станция размещена в известном, обследованном месте. Он отслеживает спутниковые сигналы и рассчитывает ошибки, вызванные атмосферными задержками и колебаниями орбиты. Эти коррекции затем передаются в реальном времени на модуль «ровера», установленный на роботе.
Ровер объединяет собственные спутниковые наблюдения с данными с базовой станции для разрешения неопределённости целочисленных числ фазы несущей. Этот процесс позволяет системе определить относительное положение робота относительно базовой станции с точностью от 1 до 2 сантиметров. Современные приёмники часто поддерживают несколько созвездий, включая GPS, GLONASS, Galileo и Beidou, что гарантирует, что даже в сложных условиях, где некоторые спутники скрыты, робот сохраняет высокий уровень позиционирования.
Кроме того, интеграция многочастотных диапазонов (L1, L2 и L5) значительно сократила «время до первой фиксации» (TTFF). Это означает, что роботы могут инициализировать свои высокоточные навигационные состояния быстрее, чем когда-либо. Для профессиональных разработчиков понимание динамики несущей фазы крайне важно при выборе оборудования, которое должно надежно работать в различных ионосферных условиях и в различных географических точках.
Интеграция RTK-приёмников в роботизированные платформы
Успешная интеграция RTK GNSS-приёмника для робототехники выходит за рамки простого подключения модуля. Это требует тщательного рассмотрения аппаратного интерфейса, протоколов передачи данных и физического монтажа. Большинство профессиональных модулей RTK используют стандартизированные протоколы, такие как NMEA 0183 для вывода позиции и RTCM 3.x для корректирующих данных. Разработчики должны убедиться, что их бортовые диспетчеры или бортовые компьютеры (например, системы на базе ROS) настроены для обработки этих высокочастотных потоков данных.
Электромагнитные помехи (EMI) — ещё один критический фактор. Роботы часто оснащены двигателями, высокоскоростными процессорами и беспроводными передатчиками, которые способны создавать шум, мешающий слабым спутниковым сигналам. Использование высококачественных экранированных антенн и размещение их вдали от источников помех крайне важно. Многие инженеры выбирают интегрированные модули, объединяющие антенну и приёмник, чтобы минимизировать потери сигнала через коаксиальные кабели.
Также необходимо минимизировать задержку связи между базовой станцией и ровером. Будь то использование UHF-радиоканалов или NTRIP (сетевой транспорт RTCM через Интернет протокол), задержка в получении корректирующих данных должна оставаться менее 1-2 секунд для поддержания статуса RTK «Фиксированный». Если связь прервана, приёмник может вернуться в состояние «Плавающий», где точность снижается до дециметров, что потенциально может остановить автономную работу робота.
Преодоление экологических вызовов
Одним из самых значительных препятствий для любого RTK GNSS-приёмника в робототехнике является эффект «городского каньона». Высотные здания, густая растительность и крупные металлические конструкции могут отражать спутниковые сигналы, создавая многолучевые помехи. Это приводит к тому, что приёмник вычисляет позицию на основе сигнала, который прошёл длинный путь, что приводит к ошибкам. Для смягчения этого продвинутые приёмники используют сложные алгоритмы многолучевого отклонения и отслеживание «all-constellation» для максимизации количества видимых спутников.
В ситуациях, когда сигналы GNSS полностью блокированы, например, в помещениях или под тяжёлыми туннелями, высокотехнологичные роботизированные системы часто используют синтез датчиков. Это включает объединение данных RTK с инерциальными измерительными единицами (IMU), одометрией колес или LiDAR. Используя фильтр Калмана, робот может поддерживать точную оценку своего положения во время коротких сбоев GNSS. Такой гибридный подход обеспечивает максимальное использование высокоточных данных, предоставляемых RTK-приёмником, при этом сохраняет резервный механизм полной потери сигнала.
Погодные условия тоже играют роль. Хотя сигналы GNSS обычно устойчивы к дождю и туману, экстремальные атмосферные условия могут влиять на распространение сигнала через тропосферу. Современные алгоритмы RTK разработаны для компенсации этих переменных, но пользователям следует понимать, что наиболее стабильная производительность всегда достигается при чётком и беспрепятственном виде неба.
Ключевые применения в современной промышленности
Применение приёмника RTK GNSS в робототехнике охватывает несколько отраслей с высокими ставками. В точном земледелии автономные тракторы и дроны используют RTK для посадки семян и внесения удобрений с точностью в сантиметры, что снижает отходы и максимизирует урожайность. Эти системы могут идти по одному и тому же пути годами практически без отклонений, что невозможно с ручным рулём или стандартным GPS.
В сфере логистики и доставки роботы доставки на последнюю милю полагаются на RTK для прохождения узких тротуаров и достижения определённых дверей клиентов, не сталкиваясь с препятствиями. Аналогично, для геодезической съемки и строительства автономные роверы могут картографировать места и проверять выравнивание сооружений с профессиональной точностью, значительно снижая затраты на труд и время, связанные с традиционными методами съемки.
Кроме того, рост популярности автономных роботизированных газонокосилок привёл технологию RTK к потребительскому рынку. В отличие от старых моделей, требующих зарытых проводов, газонокосилки с поддержкой RTK можно программировать через виртуальные границы, что позволяет гибко управлять двором и идеально подбирать схемы стрижки. Этот переход демонстрирует, насколько высокоточное оборудование GNSS становится более доступным и надёжным для повседневных приложений.
Почему вы выбираете Ёнхао для ваших нужд в робототехнике GNSS
В Yonghao мы специализируемся на предоставлении передовых решений по позиционированию, адаптированных для самых требовательных автономных проектов. Наш опыт в технологиях GNSS позволяет нам производить высокопроизводительное оборудование, выдерживающее требования промышленного использования. Будь то создание маломасштабного исследовательского дрона или флота тяжёлых автономных транспортных средств, наша линейка RTK GNSS для робототехники разработана для обеспечения стабильной точности на уровне сантиметров.
Наш продуктовый портфель включает известные модули, совместимые с UM980 и ZED-F9P , которые являются отраслевыми стандартами высокоточной локализации. Эти модули оснащены многодиапазонной поддержкой мульти-созвездий, что гарантирует стабильное восстановление робота даже в сложных условиях. Мы также предлагаем специализированные антенны RTK GNSS , которые обеспечивают превосходные возможности усиления и многолучевой отклонения.
Преимущество Yonghao заключается в нашей приверженности надёжности и технической поддержке. Мы понимаем сложности интеграции роботов, и наша команда стремится предоставлять документацию и услуги по кастомизации, необходимые для вашего успеха. От систем противоподавления до интегрированных антенных модулей — наши решения разработаны для поддержки следующего поколения автономных систем.
Часто задаваемые вопросы
Вопрос 1: Как RTK GNSS-приёмник для робототехники улучшает автономную навигацию?
Он обеспечивает точность позиционирования на уровне сантиметров благодаря коррекциям в реальном времени с базовой станции, позволяя роботам следовать по точным маршрутам и безопасно взаимодействовать с окружающей средой.
Вопрос 2: Могу ли я использовать приёмник RTK GNSS для робототехники в городских районах?
Да, хотя производительность зависит от видимости сигнала. Современные многосозвездные приёмники из Ёнхао оснащены многолучевой отторжением для поддержания устойчивости в городских условиях.
Вопрос 3: В чём разница между статусом «Плавающий» и «Фиксированный» в RTK GNSS-приёмнике для робототехники?
Статус «Фиксированный» означает, что приёмник разрешил фазу несущей и достиг точности на уровне сантиметров, тогда как «Плавающий» означает, что система всё ещё вычисляет, и точность обычно находится в диапазоне дециметров.
Вопрос 4: Требуется ли RTK GNSS-приёмник для робототехники постоянного интернет-соединения?
Если вы используете NTRIP для исправлений, требуется подключение к интернету. В качестве альтернативы можно использовать локальную базовую станцию с UHF-радиосвязью для районов без сотового покрытия.
Вопрос 5: Как выбрать подходящий RTK GNSS-приёмник для робототехники для моего проекта?
Учитывайте такие факторы, как количество поддерживаемых созвездий, частотные диапазоны (L1/L2/L5), потребление мощности, совместимость интерфейсов и необходимость интегрированной антенны.
Готовы повысить точность в робототехнике?
Ознакомьтесь с полным спектром высокоточных GNSS-модулей и антенн Yonghao уже сегодня. Наши эксперты готовы помочь вам найти идеальное решение для вашего автономного приложения.